智能小车怎么学?上海交通大学“青苗成长计划”研学营的Arduino机器人实践课
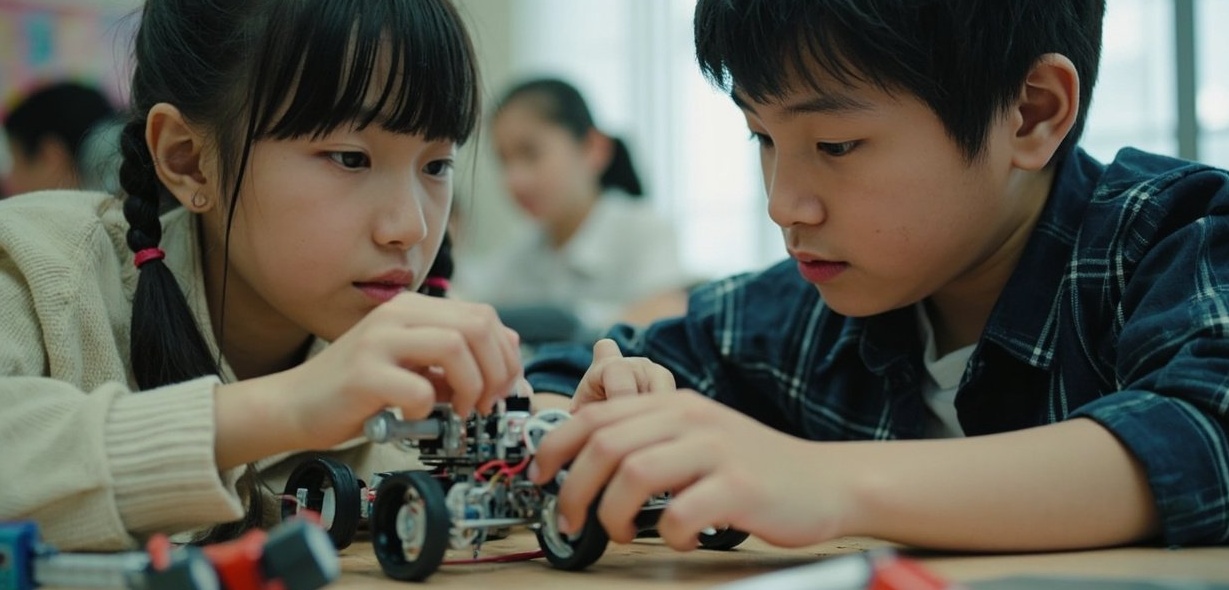
“智能小车怎么学”,很多家长问的是这个词背后更实际的一件事:孩子从打开包装到能让小车跑起来,中间该经过哪些环节,零基础的人会不会一开始就跟不上。这篇只讲上海交通大学“青苗成长计划”青少年工程创新与前沿科技研学营工程创新(机器人)方向里的Arduino智能小车实践课程——它被拆成五节,每节解决一个不同层次的问题,节与节之间是递进关系,而不是五个孤立的小游戏。实际授课安排以当期通知为准。
一、五节课的整体路径:从认识零件到跑完整条赛道
这门课的落点是一台Arduino智能小车,五节课构成一条完整的进阶路径:入门、PWM原理、舵机基本原理、舵机实验;电机基本原理、电机实验、激光雷达基本原理、雷达实验;坐标变换详解、四点提取代码逐行解读、转向角计算详解、舵机控制与整车融合;一般赛道控制策略讲解、大弧度弯道检测逻辑解读、大弧度倒车策略详解;智能小车竞速比赛。
把这五节连起来看,逻辑是清楚的:先让每一个零件被单独认识清楚,再让车能自己感知周围,最后把感知、判断、执行三段接成一个整体。所谓“进阶”,指的不是难度突然加大,而是每一步都建立在上一节已经解决的问题之上。这也是家长判断孩子能否跟上时最有用的参照——卡点通常出现在具体环节,而不是笼统的“难不难”。
二、前两节解决“零件会不会动”
第一节入门与PWM原理,解决的是最基础的两件事:这块板子怎么和电脑、怎么和零件说话,以及PWM为什么会出现在控制里。PWM(脉冲宽度调制)是用占空比来等效控制输出的常见办法,舵机的角度、灯的亮度、电机的快慢,背后都是同一个思路。学生在这里要建立的感觉是:输出不是开和关两档,而是在一段时间里按比例分配。
第二节进入舵机基本原理与舵机实验。舵机是小车转向的执行部件,把角度和PWM的对应关系搞清楚之后,转向才有可控的依据。实验环节把原理变成可观察的结果——指令发出,舵臂动到指定角度。这是第一次出现“我写的代码让硬件产生了预期动作”的体验,也是往后几节的基础。
第三、四节解决“车怎么走、怎么知道自己在哪”。电机基本原理与电机实验处理的是驱动:让轮子转起来,并能调快调慢,甚至正反转。激光雷达基本原理与雷达实验处理的是感知:小车靠激光雷达测距,才能知道前方和两侧有多远的空间。这两节合起来,小车才第一次有了“走”和“看”两种能力。
三、第三节的分量:坐标变换与转向角计算
从会动会看到能自己判断方向,中间横着一道数学关。这节课把坐标变换、四点提取代码逐行解读、转向角计算、舵机控制与整车融合放在一起处理,是五节里信息密度最高的一节。
坐标变换解决的是“测到的数字怎么对应到车的位置和朝向”;四点提取与逐行解读解决的是“这些数据怎么从代码里读出来”;转向角计算解决的是“车应该打多少度”;舵机控制与整车融合则是把前面所有的零件和公式接成一个完整动作。零基础的学生在这一节容易卡住,卡点通常在于坐标系的方向和单位,而不是代码本身写不出来。
四、第四节解决“怎么稳定地跑完赛道”
能转弯,不等于能跑完一条赛道。普通弯道和小半径弯道对控制策略的要求完全不同:大弧度弯道需要在合适时机识别出来,并作出减速、调整或倒车的动作,否则小车会冲出去或者卡在弯角。
一般赛道控制策略讲解、大弧度弯道检测逻辑解读、大弧度倒车策略详解,就是把这三件事拆开讲:常态下怎么跑,异常弯道怎么识别,识别之后还能倒车补救。这一节之后,小车才从“演示玩具”变成“能完成任务的设备”。
五、第五节:竞速比赛与它在整体安排里的位置
最后一节是智能小车竞速比赛,把前四节的能力放到同一个任务里检验。比赛的意义不在于名次,而在于暴露问题:谁的策略在弯道判断上犹豫,谁的车在连续运行中容易偏航,这些在赛道上才会显现。教学组织上采用理论加实践的小班化方式,在教授导师与博士生助教指导下完成工程原型,最终通过结业汇报与成果展示把过程讲出来。
需要说明的是,课程页对本项目的界定是非学历教育项目,与本科招生无关;完成全部培训课程并通过考核(过程评价60%加项目成果40%)的可获得上海交通大学非学历教育结业证书。学术训练部分的配套课程是英语学术素养与项目展示四讲(林苡:上海交通大学外国语学院副教授),从 Question & Explore 到 Team, Transform & Transmit,帮学生把“车跑起来了”讲成一份能被别人看懂的技术记录——这一点在汇报环节的作用往往被低估。
常见问题
零基础的孩子能跟上Arduino智能小车这五节课吗?
课程是从入门与PWM原理开始排的,前两节解决的是认识零件和让舵机电机按指令动作这类基础问题,逐步过渡到激光雷达、坐标变换与赛道控制。零基础的学生通常卡在第三节的坐标变换与转向角计算,因为这一步既要用坐标系又要读代码,但难点是可拆解的,前面几节打下的实验手感能直接用上。建议按课程顺序跟完整条路径,不要跳过前面的原理直接上手拼车。
五节课分别在学什么,家长能不能看出孩子在哪个环节吃力?
五节依次是入门与PWM与舵机原理及实验、电机与激光雷达原理及实验、坐标变换与四点提取代码解读与转向角计算及整车融合、一般赛道控制策略与大弧度弯道检测和倒车策略、最后的竞速比赛。因为是递进的,任何一节的表现都会直接反映到下一节,因此可以从舵机是否按指令动作、激光雷达读数是否稳定、赛道弯道是否冲出去三个观察点判断卡点,比笼统地问学得怎么样更具体。
只做小车会不会太单一?
这条线的内容其实覆盖得比较宽:PWM是控制输出的基础方法,舵机和电机属于执行机构,激光雷达属于感知模块,坐标变换与转向角计算属于把测量变成决策的算法部分,赛道控制策略和倒车策略则属于工程上常见的异常处理。做完这一条线,学生对“感知—判断—执行”这个闭环会有完整认识,后面再学无人机或人工智能方向时,理解方式是一致的。
学完这门课有什么证书,和升学有关系吗?
课程页明确本项目为非学历教育项目,与本科招生无关。完成全部培训课程并通过考核(过程评价60%加项目成果40%)的学员可获得上海交通大学非学历教育结业证书,优秀学员及团队另有荣誉证书。这份证书不对应学历、学位或任何招生意义上的待遇,请以各校、各单位自己的要求为准。
报名咨询电话:4000616586 联系人:程老师 咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。历史期次、费用与优惠不代表当前安排,报名请核对当期简章。养生调理类课程不替代医疗,不承诺治疗任何疾病;有基础疾病或长期服药者请先咨询医生。