核心要点
如果说传统大模型让 AI 拥有了‘强大的大脑’,那么具身智能(Embodied AI)则是给 AI 赋予了能够感知物理世界、与环境交互的‘敏捷身体’。星火学堂具身智能与人机交互挑战冬令营将前沿机器人科研降维重塑为适合中学生的硬核项目式学习(PBL)。学员从零起步,学习手势捕捉原理与弯曲传感器信号滤波,亲手制作数据手套;深入 Master-Slave 主从映射机制与状态机编程,最终让多关节机械手精准复现人体手臂的复杂抓取动作,点燃少年工程极客梦想。
站在下一代AI的最前沿:中学生为什么要学具身智能?
很多中学生对人工智能的认知还停留在电脑屏幕里的 ChatGPT 聊天对话框,以为学 AI 就是写写简单的 Python 语法或在网上调用现成的大模型 API。然而在清华、交大等全球顶尖高校与领军科技企业中,科研重心早已跨入‘具身智能、人形机器人与软硬件融合感知’的新蓝海。未经历物理世界软硬件交互训练的学生,在未来的新工科竞争中将面临巨大的认知断层。
具身智能的核心在于‘感知—决策—执行’在物理世界的真实闭环。在星火学堂智能机器人工作坊中,学员面对的是具有真实质量、惯性、摩擦力与通信延迟的物理实体。机械臂不会因为代码逻辑正确就理所当然地完成动作,传感器漂移、电压波动与连杆受力变形都会带来意想不到的挑战。这种在真实物理世界中解决复杂工程问题的综合能力,正是顶尖大学工科试验班最渴望寻找的拔尖人才特质。
亲手打造传感器数据手套:从物理信号到数字化手势捕捉
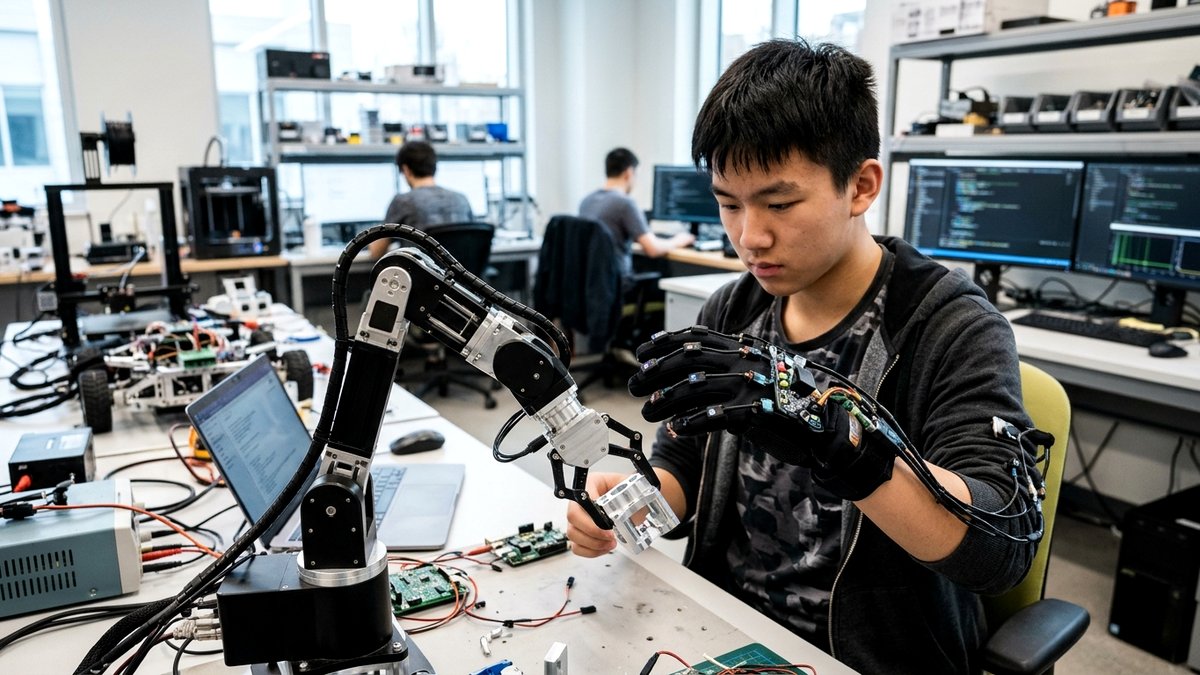
项目的第一大硬核里程碑是‘智能手势捕捉数据手套(Data Glove)的硬件开发’。学员们需要将多组高灵敏度柔性弯曲传感器(Flex Sensors)与九轴惯性测量单元(IMU)精准缝合固定在手套的关键指关节位置。导师指导学员理解压阻效应物理机制:当手指弯曲时,传感器内部导电微粒间距改变引起电阻变化,如何通过分压电路与模数转换(ADC)将微弱的电信号读入微控制器。
面对原始传感器不可避免的抖动与非线性漂移,学员们在导师带领下编写中值滤波与动态标定校准算法。当学员戴上自己亲手组装焊接的数据手套,随着五指屈伸,电脑屏幕上的虚拟三维手部模型以毫秒级时延丝滑同步复刻时,全场响起惊叹声。从焊接排线、设计电路到编写驱动,中学生在几天内完整跨越了智能可穿戴硬件的工程研发全链路。
Master-Slave主从联动与精准抓取:人机协同挑战赛全面点燃极客斗志
拥有了数据手套的‘感知端’,下一步是与多自由度精密机械臂进行‘执行端’的联合调试。学员们学习经典工业控制中的‘主从映射(Master-Slave Mapping)’机制:如何将手指弯曲角度非线性映射为舵机的脉宽调制(PWM)驱动信号?如何利用有限状态机(FSM)构建‘待机—抓取—搬运—精准释放’的稳健控制逻辑?
在结营举行的‘具身智能人机协同抓取极限挑战赛’上,各小组学员佩戴数据手套,站在隔离区外通过遥操作精准控制机械臂完成易碎生鸡蛋搬运、微小螺丝分类与堆叠积木高塔等高难度精细任务。现场比拼扣人心弦,不仅考验机械臂控制算法的平滑度,更检验团队成员在突发传感器故障时的应急排查能力。在汗水与掌声中,少年们深刻领悟了现代智能机器人控制工程的真正魅力与团队协作力量。
| 技术维度 | 商业少儿乐高/积木拼装班 | 星火学堂具身智能与人机交互挑战营 |
|---|---|---|
| 硬件架构与原理 | 封闭塑料插孔模块,无法接触真实电子元件与传感器原理 | 开放式单片机、柔性弯曲传感器、IMU惯导与精密多轴舵机 |
| 编程逻辑与深度 | 单一图形化积木拖拽,缺乏真实代码与数学映射逻辑 | C++/Python代码级状态机编程,传感器标定与非线性映射算法 |
| 对标科研领域 | 仅作为少儿启蒙玩具,无法对接高校真实科研学科 | 对标高校机器人研究所Embodied AI与远程遥操作前沿生态 |
| 综合解决问题力 | 按图纸流水拼装,遇到结构卡顿无法自主改进 | 面对物理惯性、抖动与延迟,自主设计滤波与防抖控制方案 |
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。


