核心要点
自动驾驶不是虚无缥缈的代码神话,而是计算机视觉(CV)、机器学习与嵌入式运动控制的高阶融合。星火学堂中学生AI视觉感知与无人驾驶挑战冬令营在上海交大等顶尖工科实验平台支撑下,带领中学生跨越算法与物理实体的鸿沟。营员们在专业车载嵌入式计算平台上,深入学习数字图像灰度化、高斯滤波去噪、霍夫变换车道线拟合,并部署工业级轻量化 YOLO 神经网络模型实时精准识别红绿灯与限速交通标志,真正实现算法驱动智能小车在沙盘模拟道路中的全自主安全巡航。
打破屏幕代码的壁垒:从单纯写代码到控制物理运动小车
许多中学生在学校社团或校外学了几年 Python,代码写了不少,但仅限于在屏幕控制台输出文字或做简单的数学运算,时间一长容易产生厌倦感。自动驾驶项目最迷人的地方,就在于能让写下的每一行算法代码,在毫秒之间实时映射为物理世界中四个轮子的飞速转动与精准转向,给学生带来强烈的正向反馈与成就感。
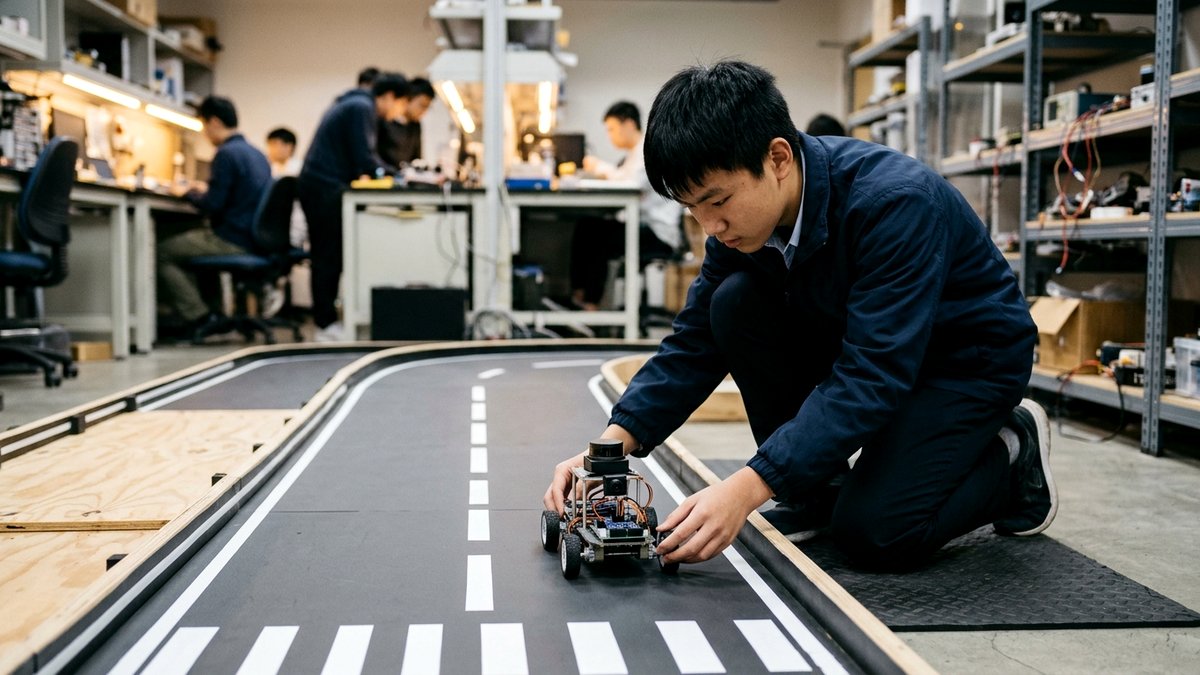
星火学堂配备了正规大学科研级自主导航智能小车硬件底盘:配备高帧率广角摄像头传感器、超声波避障模块、四驱直流减速电机、高精度数字转向舵机以及高性能边缘计算主控核心板。营员们面对的是真实的物理系统,需要面对路面反光、光线明暗渐变、轮子打滑摩擦系数等真实工程扰动,极大拓宽了青少年的工程思维边界。
从像素矩阵到车道线提取:经典数字图像处理的数学之美
视觉感知的第一步是让计算机‘看清’道路。在图像处理模块,导师深入浅出地讲解数字图像的数学本质:一幅彩色图像本质上是由 RGB 三通道构成的巨型数值矩阵。学员们编写代码调用 OpenCV 图像处理库,实践图像灰度化转换与高斯双边滤波降噪,运用 Canny 边缘检测算子计算图像梯度的局部极大值,从纷繁复杂的背景中剥离出道路边缘轮廓。
紧接着是极富挑战性的‘霍夫变换(Hough Transform)车道线拟合与透视变换(Bird's Eye View)’。学员们通过极坐标转换,将离散的边缘像素点聚合为连续的车道边界直线,并通过逆透视映射将摄像头的倾斜视角转换为自上而下的鸟瞰图。计算小车中心与车道中心线的偏航距离,作为后续 PID 航向角修正控制器的实时输入参数,展现了数学与工程结合的极致优雅。
YOLO神经网络模型部署:赋能小车自主决策红绿灯与障碍物避让
如果说车道线识别依靠几何规则,那么识别交通标志和行人则必须依靠深度学习的‘火眼金睛’。导师系统讲授卷积神经网络(CNN)特征提取机制以及单阶段目标检测网络(YOLO)的快速推理优势。学员们学习如何加载轻量化预训练模型权重,在边缘计算板上实现视频流的逐帧推理(Inference),屏幕上实时框选出‘Red Light’‘Green Light’‘Stop Sign’并显示高置信度概率值。
在决策执行层,学员们编写状态机仲裁代码:当检测到红灯且置信度大于85%时,主控板立刻向电机驱动芯片输出制动 PWM 信号使小车稳稳停在停止线前;当红灯转绿时自动平稳起步加速;前方遇到突发塑料小人障碍物时,结合前向超声测距数据紧急切入避让绕行轨迹。通过这一套行云流水的实训,中学生不仅理解了当今特斯拉与华为智驾的核心逻辑,更在心里种下了投身国家人工智能核心攻关的雄心壮志。
| 技术维度 | 商业机构玩具遥控车巡线培训 | 星火学堂AI视觉感知无人驾驶挑战营 |
|---|---|---|
| 感知硬件架构 | 单纯依靠底部红外对管寻黑线,无图像传感器 | 高帧率广角光学摄像头+嵌入式边缘计算边缘推理核心板 |
| 算法核心逻辑 | 简单的二值化黑白光感判断,无环境适应力 | OpenCV数字图像边缘检测、霍夫变换车道拟合+透视变换 |
| AI深度学习融合 | 完全没有神经网络概念,纯属初级单片机控制 | 部署YOLO目标检测模型,实现交通信号灯与标志实时推理分类 |
| 赛道挑战复杂度 | 单一光滑白色地板贴电工胶布直线,极易受环境光干扰 | 模拟真实城市交通沙盘道路,含斑马线、红绿灯路口与动态障碍 |
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。


