核心要点
随着‘低空经济’被正式写入国家战略,无人系统已成为新一轮新工科人才争夺的核心焦点。然而很多机构的无人机营仅仅是花几小时拼装塑料航模玩具,甚至只是发个遥控器在操场乱飞,毫无学术科研价值。星火学堂新工科多模态无人机冬令营依托顶尖高校航空航天与智能无人系统学科优势,带领高中生从伯努利方程升力计算、旋翼反扭矩平衡入手,亲手完成碳纤维机架静力学装配、IMU惯导与多模态传感器融合标定,并深入四轴姿态控制算法的PID闭环调试,为中学生打造扎实硬核的新工科创新基本功。
透视飞行物理本质:从伯努利定律到四轴旋翼平衡力学
为什么直升机尾部要有一个小螺旋桨,而四轴飞行器却不需要?为什么对角线上的两个旋翼顺时针旋转(CW),而另外两个必须逆时针旋转(CCW)?很多对航空模型痴迷的孩子虽然会操控遥控器,却从未思考过这些基础的飞行力学原理。星火学堂的第一堂课,就带领学员从基础流体力学与经典牛顿第三运动定律切入。
导师利用风洞演示与计算机流体动力学(CFD)仿真模型,直观展示旋翼机翼上下表面气流速度差产生的伯努利压差升力。学员们通过严密的向量力学计算,理解四轴飞行器如何通过微调相邻或对角旋翼转速差,分别产生滚转(Roll)、俯仰(Pitch)、偏航(Yaw)力矩以及总升力变化。抽象的高中物理受力分析与力矩平衡,在旋翼旋转的呼啸声中找到了最生动的现实落脚点。
硬件集成与微调:碳纤维结构、无刷电机与传感器多模态融合
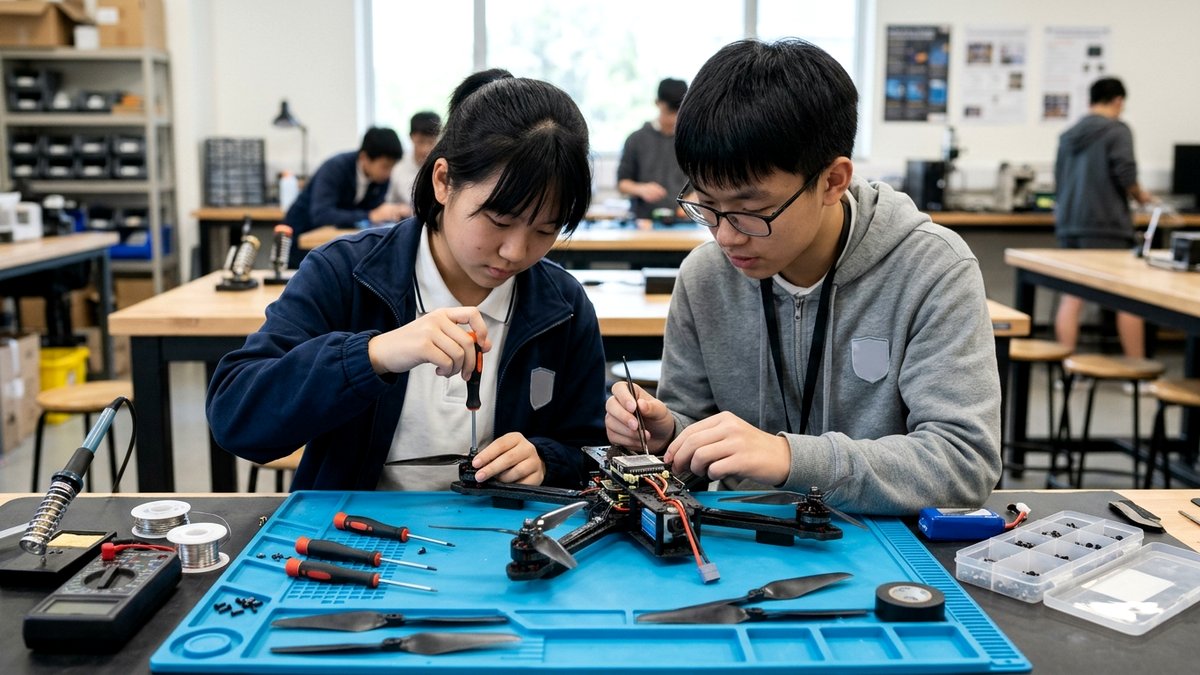
进入工作坊,每组学员分发到一套标准的科研级碳纤维四轴无人机套件。在防静电操作台上,学员们手持螺丝刀与扭矩扳手,细致完成轻质高强碳纤维机臂与中心底板的几何力学对称装配,确保结构共振频率避开电机工作转速区间;细致焊接四路大功率无刷电调(ESC)供电排线,检查绝缘电阻与短路隐患。
更具技术挑战的是多模态传感器的集成与校准。无人机之所以能够平稳悬停在半空,完全依赖于主控板上集成的三轴微机械陀螺仪、三轴加速度计、气压计、电子罗盘以及向下的光流定点与超声波测高雷达。学员们利用上位机软件,实时读取传感器六自由度原始数据曲线,在三维空间中慢速翻转机身完成椭球拟合标定,体会多传感器卡尔曼滤波(Kalman Filter)数据融合的强大威力。
姿态解算与PID控制:从试凑调试到模拟搜救复杂任务挑战
无人机能够抵抗阵风吹拂自动改平姿态,其灵魂在于闭环控制算法。导师手把手引导中学生掌握自动控制理论的基石——PID(比例-积分-微分)控制器。比例项P消除当前偏差、积分项I消除系统静差、微分项D预判变化趋势抑制震荡。学员们亲手在飞控源码中微调 PID 参数,观察无人机从一开始剧烈晃动摇摆,到参数收敛后如钉子般纹丝不动悬停在半空的震撼转变。
在营期尾声的‘模拟复杂山地搜救与物资定点投放挑战赛’中,小组成员分工协作:领航员规划自主航线,飞控手监控姿态遥测数据,算法工程师调优避障距离阈值。无人机在封闭赛道内克服人造风扇侧风干扰,利用多模态传感器自主识别障碍物平滑绕行,精准飞抵‘受灾目标坐标’完成磁吸载荷精准投放。这一全方位的硬核实战,让每一位少年都深切体会到了大国工程复合型技术人才的责任与荣光。
| 实训维度 | 市面常规普及型少儿航模营 | 星火学堂新工科多模态无人机创新营 |
|---|---|---|
| 机械结构与用材 | 廉价发泡塑料或易折断空心塑料注塑成型 | 高模量航空级碳纤维管件与CNC高精铝合金机加结构 |
| 动力与驱动系统 | 有刷微型玩具空心杯电机,寿命短且无力学可言 | 工业级高效三相无刷外转子电机+高频线性无刷电调 |
| 控制理论掌握 | 纯按键手柄遥控盲飞,学员不懂飞行动力学机制 | 深入学习旋翼流体力学、反扭矩平衡与四轴姿态解算 |
| 算法调试与参数 | 固件全部封闭死机,无法查看或修改任何底层参数 | 开放上位机接口,全流程学习并亲手实测微调PID控制回路 |
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。


