核心要点
衡量中学生冬令营学习成效的最好试金石,绝非一张走过场的纸面满分考卷,而是在真实的强对抗压力环境下,自制软硬件系统能否稳定执行复杂任务。星火学堂AI视觉感知与无人驾驶冬令营在结营当天,组织了全真模拟城市道路全自主巡航对抗挑战赛。小车必须在没有任何人为遥控干预的前提下,完全依靠机载摄像头与自主编写的代码,闯过包含S弯道、动态交通灯路口、突然出现的违章行人障碍与窄道倒车入库等多重极限关卡,并登台接受高校评委的尖锐技术质询。
全真模拟城市路网:检验视觉算法鲁棒性的极限考场
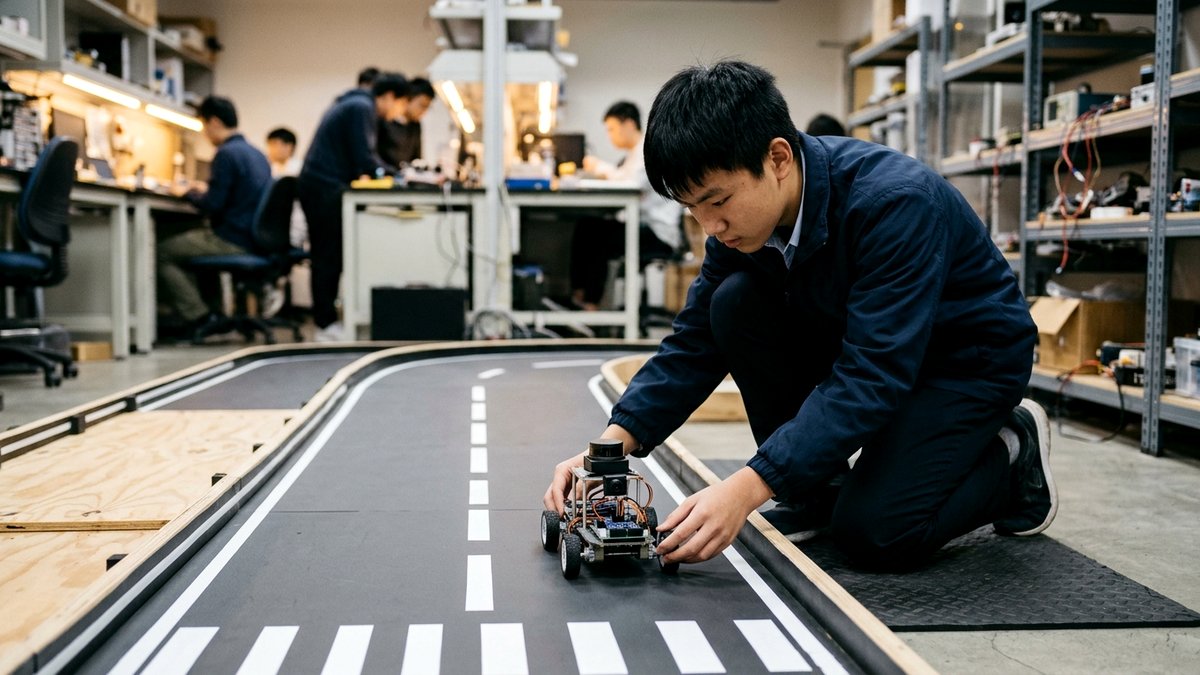
为了真实考验视觉算法在复杂多变环境下的鲁棒性(Robustness),星火学堂搭建了微缩比例的全功能城市交通智能沙盘。赛道上不仅铺设了标准双向四车道划线与虚线虚实标志,更设置了微型电子红绿灯交替闪烁道口、坡度达到15度的拱桥长坡、阴暗的光照遮光隧道以及随机摆放的障碍物。
在开赛前两小时,赛场环境发生了突发变化:窗外阳光西斜导致赛道一侧产生了强烈的地面反光斑,原本训练好的图像二值化阈值发生严重失效。各小组技术负责人在紧张凝重的气氛中快速协同应对:有的组迅速修改代码引入 Otsu 自适应双阈值分割算法对抗光照波动;有的组在摄像头前加装偏振滤波透镜调整饱和度。这种在实战压力下的临机应变,才是最硬核的工程素养淬炼。
无人干预下的极速巡航:小车如何在毫秒间自主应对突发险情?
比赛哨声正式吹响,发车线上的AI智能小车全部断开所有无线遥控链接,进入完全由机载算法自主掌控的‘全自动驾驶模式’。全场师生屏住呼吸,只见一号小车平稳起步,车前广角摄像头以每秒30帧的速率不断抓取赛道图像,车道线检测算法毫秒级修正前轮转向舵角,以极高的航向平滑度高速切入S型弯道。
行至十字路口,顶置摄像头精准捕捉到上方信号灯正处于红灯倒计时。小车减速制动并稳稳停在白线之前;三秒后绿灯亮起,小车瞬间解除刹车提速通过。就在这时,考官突然在前方盲区路段横向推入一个玩具行人假人!小车前向超声测距与视觉目标检测双重判定触发紧急安全中断,后轮电机瞬间反转抱死急停,车头距离障碍物仅差两公分,全场响起雷鸣般的欢呼与喝彩!
高校专家评审技术答辩:中学生如何从容回应学术深度质询?
动态赛道跑出高分只是第一阶段,决定最终优秀学员归属的是极具学术含金量的‘技术汇报答辩评审会’。每组学员必须站在巨幅投影幕布前,向来自复旦、交大等高校的人工智能专家评审团做长达15分钟的 PPT 课题答辩:详细拆解核心算法流程图、分析每一轮测试失败的混淆矩阵(Confusion Matrix)、并坦诚阐述系统目前在极暗环境下的识别局限性与改进构想。
‘你们在红绿灯检测中为什么选用轻量化 MobileNet 骨干网络而不是复杂的 ResNet-50?’面对专家评委的直击要害的质询,高一学员从容不迫地接过话筒:‘因为我们的边缘计算芯片算力有限,ResNet-50会导致单帧推理时延超过60毫秒引起转向滞后,而 MobileNet 能够在维持92%准确率的同时将时延压至18毫秒,这是我们在算法精度与实时控制性能之间做出的最优工程权衡!’条理清晰、有理有据的应答令大学教授连连颔首赞许。这一刻,少年学者初露锋芒!
| 考核维度 | 常规培训机构走过场考核 | 星火学堂无人驾驶综合挑战赛与答辩 |
|---|---|---|
| 赛道环境真实度 | 平坦无干扰的固定开阔地,测试条件单一无挑战 | 复杂沙盘路网,涵盖光照干扰、动态红绿灯与盲区突发障碍 |
| 小车运行控制权 | 暗中由老师用手柄遥控辅助,并非纯粹算法驱动 | 完全断开所有外力遥控连接,100%交由机载算法自主实时决策 |
| 答辩评审规格 | 随便写张小纸条领奖品,缺乏同行评审机制 | 顶尖高校专家教授亲临现场,进行15分钟严格学术质询答辩 |
| 能力验证含金量 | 家长不知道孩子到底学会了啥,纯属自娱自乐 | 全流程有比赛视频记录与技术白皮书,直接用于升学综评佐证 |
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。


